
エッジAIは農業ロボットの自律走行をどう支える?AI画像認識とGPSの活用
NVIDIA Jetson Orin NXを搭載した堅牢なエッジAIコンピューティングプラットフォームで、AI画像認識とGPS測位を統合。農業ロボットの自律走行、遠隔監視、圃場での運用を支援します。
自律走行型の農業ロボットには、カメラ映像と位置情報をロボット本体でリアルタイムに処理する能力に加え、圃場での安定した通信接続が求められます。本事例では、お客様がNVIDIA Jetson Orin NXを搭載したSINTRONES IBOX-601-G2を、農業ロボットのエッジAIコンピューティングプラットフォームとして採用し、AI画像認識、GPSによる位置追跡、遠隔監視機能を統合しました。
IBOX-601-G2は、AI処理性能、カメラインターフェース、通信拡張機能を備え、画像認識ソフトウェア、測位システム、遠隔監視機能を統合するためのハードウェア基盤となります。屋外の農業環境でロボットを運用するための要件にも対応します。
導入事例の概要
|
項目 |
内容 |
|
用途 |
精密農業向け自律走行ロボット |
|
導入課題 |
AI画像認識、モーター制御との統合、GPSによる位置追跡、屋外での安定した通信 |
|
エッジAIコンピューター |
SINTRONES IBOX-601-G2 |
|
AIコンピューティングプラットフォーム |
NVIDIA Jetson Orin NX |
|
対応カメラ |
FAKRAコネクタ経由で最大4台のGMSL-2カメラに対応 |
|
通信・接続 |
デュアルM12 Ethernet、LTEおよびGPSの拡張に対応 |
|
使用環境 |
粉じん、湿気、振動などの影響を受ける屋外の圃場 |
|
主な導入効果 |
自律走行の処理効率向上、巡回確認の省力化、メンテナンス負担の軽減 |
農業ロボットの自律走行にはどのような課題があるのか?
圃場は屋内の工場とは異なり、走行経路や周囲の環境が常に一定とは限りません。農業ロボットが作物の栽培エリアを自律走行するには、圃場の状況や走行条件の変化に対応しながら、周辺環境と自己位置を継続的に把握する必要があります。本事例のお客様にとって、屋外環境でリアルタイムの画像情報と位置情報を取得することは、システム開発における重要な課題でした。
また、農業ロボットは広い圃場に分散して配置される場合があり、管理者がすべての機器の状態を現地で随時確認することは容易ではありません。そのため、安定した無線通信を通じて、ロボットの位置や稼働状況を遠隔から把握できる仕組みも求められます。
さらに、圃場の不整地を走行する際には継続的な振動が発生します。粉じん、湿気、電源条件の変動なども、ロボット搭載機器の安定稼働に影響を及ぼす可能性があります。こうした環境条件に対応し、長時間の屋外作業を支えるコンピューティングプラットフォームが必要でした。
AI画像認識とGPS測位は農業ロボットの自律走行をどう支えるのか?
AI画像認識とGPS測位は、それぞれ異なる情報を提供し、互いに補完し合うことで農業ロボットの自律走行を支えます。
カメラが取得した圃場の映像を、ロボットに搭載されたコンピューター上でAIソフトウェアが解析し、農作業に関連する周辺環境の情報を認識します。一方、GPSはロボットの位置情報を提供し、位置追跡やナビゲーション処理に利用されます。統合されたロボットシステムでは、ナビゲーションアルゴリズムと制御ソフトウェアがこれらの情報を活用し、圃場内での移動を制御します。
農業ロボットのナビゲーションシステムを構成する4つの主要機能
- 画像データの取得: カメラで圃場や周辺環境を撮影し、画像認識に必要なデータを取得します。
- AI画像認識: ロボット搭載のコンピューティングプラットフォーム上で、AIソフトウェアがカメラ映像を解析し、周辺環境を認識します。
- GPS測位: GPSから位置情報を取得し、機器の位置追跡やナビゲーション処理に活用します。
- ナビゲーションとモーター制御: ナビゲーションソフトウェアと制御システムが関連情報を活用し、ロボットの移動とモーター動作を制御します。
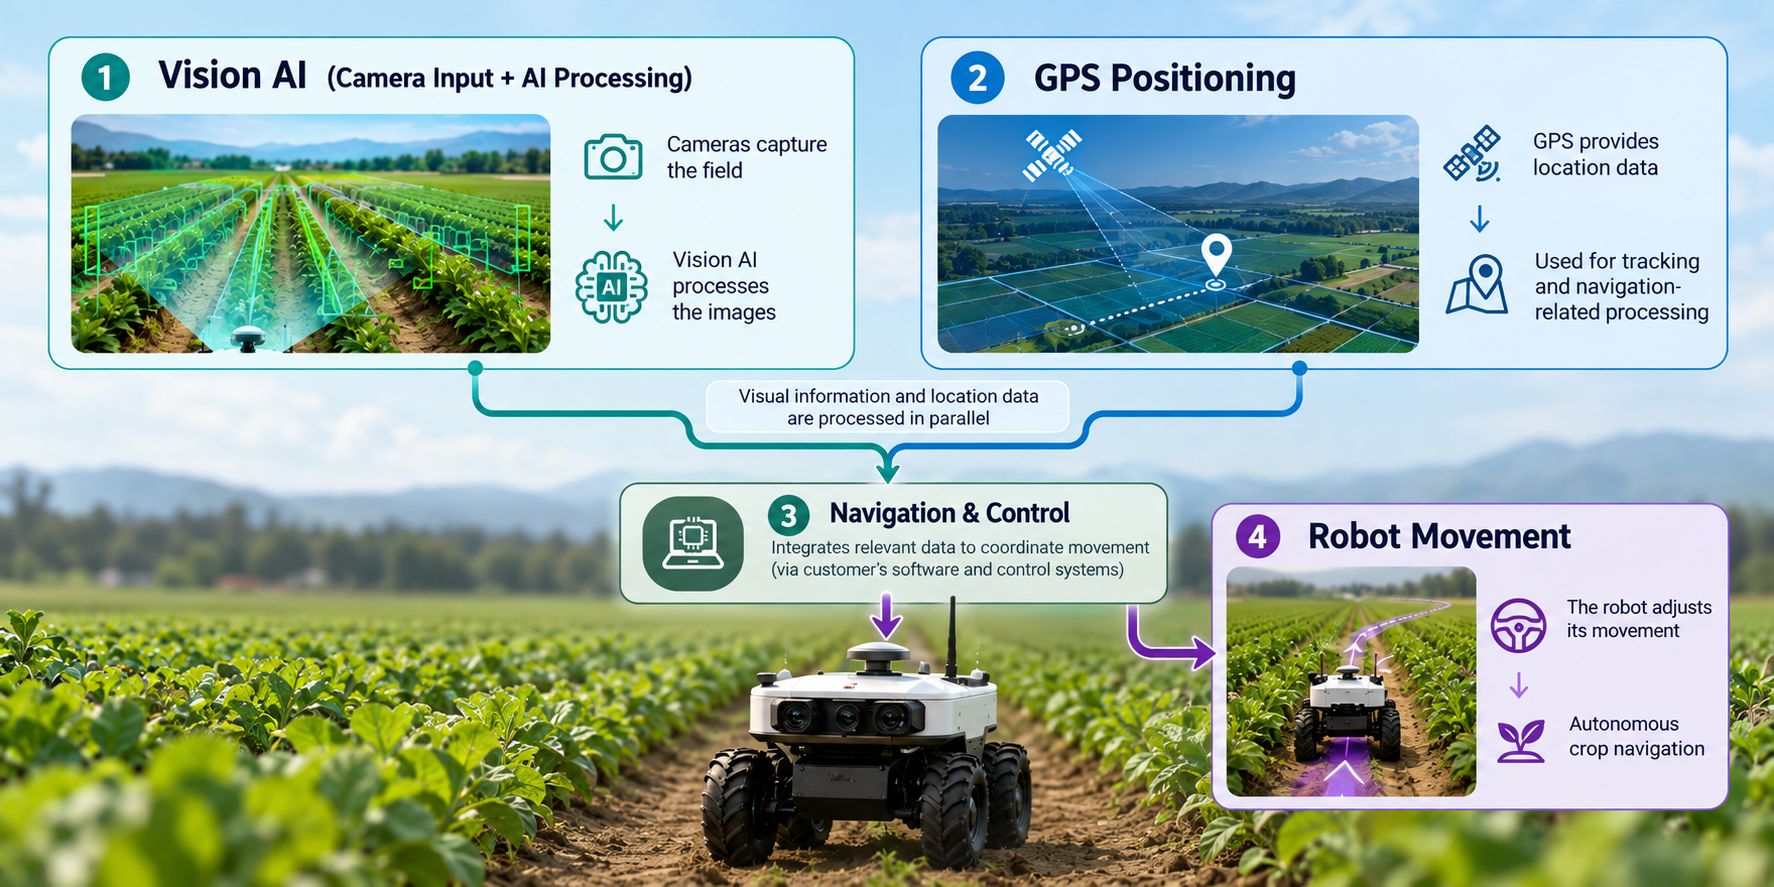
これら4つの機能はそれぞれ異なる役割を担い、相互に連携して動作します。必ずしも決まった順序で実行されるわけではなく、カメラ映像の処理とGPS測位は並行して行うことができます。ナビゲーションおよび制御システムは、実際の構成に応じてこれらの情報を統合します。
カメラデータをロボット本体で処理することで、ナビゲーションに求められるリアルタイム性の確保に寄与するとともに、クラウドへの常時接続に対する依存も低減できます。
ただし、実際の画像認識精度やナビゲーション性能、制御性能は、使用するAIソフトウェア、ナビゲーションアルゴリズム、ロボットのシステム構成によって異なります。エッジAIコンピューターだけでこれらの機能が実現するわけではありません。
農業ロボットに堅牢なエッジAIコンピューターが必要な理由
農業ロボットが圃場内を自律走行するには、カメラ映像と位置情報をリアルタイムに処理し、ナビゲーションシステムや制御システムと連携する必要があります。エッジAIを活用すれば、AI推論をロボット本体で実行できます。そのため、大量の映像データをクラウドへ送信する必要性が減り、ネットワークへの常時接続に頼らずに、ナビゲーションのための画像認識を行えます。
本事例で採用されたSINTRONES IBOX-601-G2は、NVIDIA Jetson Orin NXを搭載した堅牢なファンレスエッジAIコンピューターです。FAKRAコネクタを通じて最大4台のGMSL-2カメラに対応し、複数のカメラ映像を統合できます。また、デュアルM12 X-coded Ethernetポートによる有線ネットワーク接続に加え、オプションのLTEおよびGPSモジュールにより、無線通信と位置追跡に対応します。
演算性能や接続性に加え、農業ロボットには、不整地、粉じん、電源条件の変動といった屋外特有の課題への対応も求められます。IBOX-601-G2は、こうした環境要因による影響を低減するため、以下の設計を採用しています。
- 9~60V DCのワイド電圧入力とスマート電源管理: ロボットの動作中に生じる電源条件の変動に対応し、搭載コンピューティングシステムの安定稼働を支えます。
- ファンレス冷却設計: 冷却ファンを必要としないため、ファンへの粉じんの蓄積や機械的な摩耗に伴うメンテナンスの必要性を低減します。
- 振動試験に合格した堅牢な筐体設計: 不整地の走行時に発生する振動に対応し、機械的ストレスによる機器への影響を低減します。
- M12接続インターフェース: ねじ込み式コネクタにより、走行時の振動による接続の緩みを抑え、安定した有線ネットワーク接続を維持します。
エッジAIがスマート農業の省人化と遠隔監視を支援
ロボット搭載のAI処理、カメラ入力、GPS測位、通信機能を組み合わせることで、農業ロボットの圃場での自律作業を支援するとともに、管理者が遠隔から稼働状況を把握できるようになります。
本事例のお客様では、このソリューションにより、主に次の3つの効果が期待できます。
- 自律走行の処理効率向上: NVIDIA Jetson Orin NXを活用し、ロボット本体でAI画像認識をリアルタイムに実行します。これにより、ナビゲーションシステムは圃場の環境情報を迅速に取得でき、走行方向の調整や移動制御を支えます。
- 巡回確認の省力化と人件費の削減: LTE通信とGPS追跡を組み合わせることで、管理者は複数の農業ロボットの位置や稼働状況を遠隔から確認できます。現地で1台ずつ状態を確認する頻度を減らし、巡回確認に必要な人手や関連する人件費の削減に貢献します。
- メンテナンス負担の軽減と安定稼働: ファンレス設計により、ファン関連のメンテナンス負担を軽減します。さらに、M12接続インターフェース、9~60V DCのワイド電圧入力、振動試験に合格した堅牢な筐体設計によって、振動、接続の緩み、電源条件の変動による影響を抑え、圃場での安定稼働を支えます。
SINTRONES IBOX-601-G2は、農業ロボットにおけるAI画像認識、GPSによる位置追跡、通信技術の統合を支える堅牢なコンピューティング基盤として、スマート農業と精密農業でのエッジAI活用を後押しします。
よくある質問(FAQ)
エッジAIコンピューターは農業ロボットの自律走行をどのように支援しますか?
エッジAIコンピューターは、ロボット本体でAIモデルの推論、カメラ映像、センサーデータを処理するための演算リソースを提供します。適切なAIソフトウェア、ナビゲーションアルゴリズム、制御システムと組み合わせることで、リアルタイムの画像認識と自律走行を支援し、クラウドへの常時接続に対する依存も低減できます。SINTRONES IBOX-601-G2は、NVIDIA Jetson Orin NXを搭載したコンピューティングプラットフォームです。
農業ロボットはAI画像認識とGPS測位をどのように統合しますか?
農業ロボットは、カメラ映像のAI画像認識とGPSによる位置情報を組み合わせることで、圃場での自律走行に必要なナビゲーション処理を支援できます。AIソフトウェアがカメラから取得した視覚情報を解析し、GPSが位置情報を提供します。ナビゲーションアルゴリズムと制御システムがこれらの情報を統合し、移動制御の指令を生成します。実際の統合方法は、ロボットのソフトウェアおよびシステム構成によって異なります。
農業ロボット向けエッジAIコンピューターを選ぶ際のポイントは何ですか?
主な評価項目には、AI処理性能、カメラインターフェース、センサー接続機能、無線通信の拡張性、電源入力範囲、耐環境性などがあります。SINTRONES IBOX-601-G2は、NVIDIA Jetson Orin NXを搭載し、最大4台のGMSL-2カメラ、デュアルM12 Ethernet、オプションのLTE/GPS拡張に対応しています。また、移動式の農業機器への搭載を考慮した、堅牢なファンレス設計を採用しています。
農業ロボットの自律走行にクラウドだけでなくエッジAIが適しているのはなぜですか?
エッジAIを利用すると、リアルタイム性が求められる映像やセンサーデータをロボット本体で処理でき、ナビゲーション処理のネットワーク接続への依存を低減できます。一方、クラウドは遠隔監視、機器管理、データ保存、ソフトウェア更新などに適しています。エッジとクラウドを組み合わせることで、ローカルでのAI処理と遠隔からの機器管理を両立できます。
農業ロボットの開発をお考えではありませんか?
農業ロボットの開発で、AI画像認識、GPSによる位置追跡、マルチカメラシステムの統合をお考えではありませんか。
SINTRONESは、移動式アプリケーション向けに設計された堅牢なエッジAIコンピューティングプラットフォームを提供し、システムインテグレーターや機器開発メーカーのAI処理、通信・接続、屋外導入に関する要件への対応を支援します。
農業ロボットのAI処理、通信統合、導入要件について、ぜひSINTRONESの専門チームにご相談ください。